本人是在高校做CV(Computer Vision)工程的,因此接触和参与设计了不少采摘机器人。
老龄化加剧以后,果园的生产、管理、采收需要各式各样的替代劳动力。
给大家介绍几台本人参与设计的采摘机器人:
葡萄采摘机器人
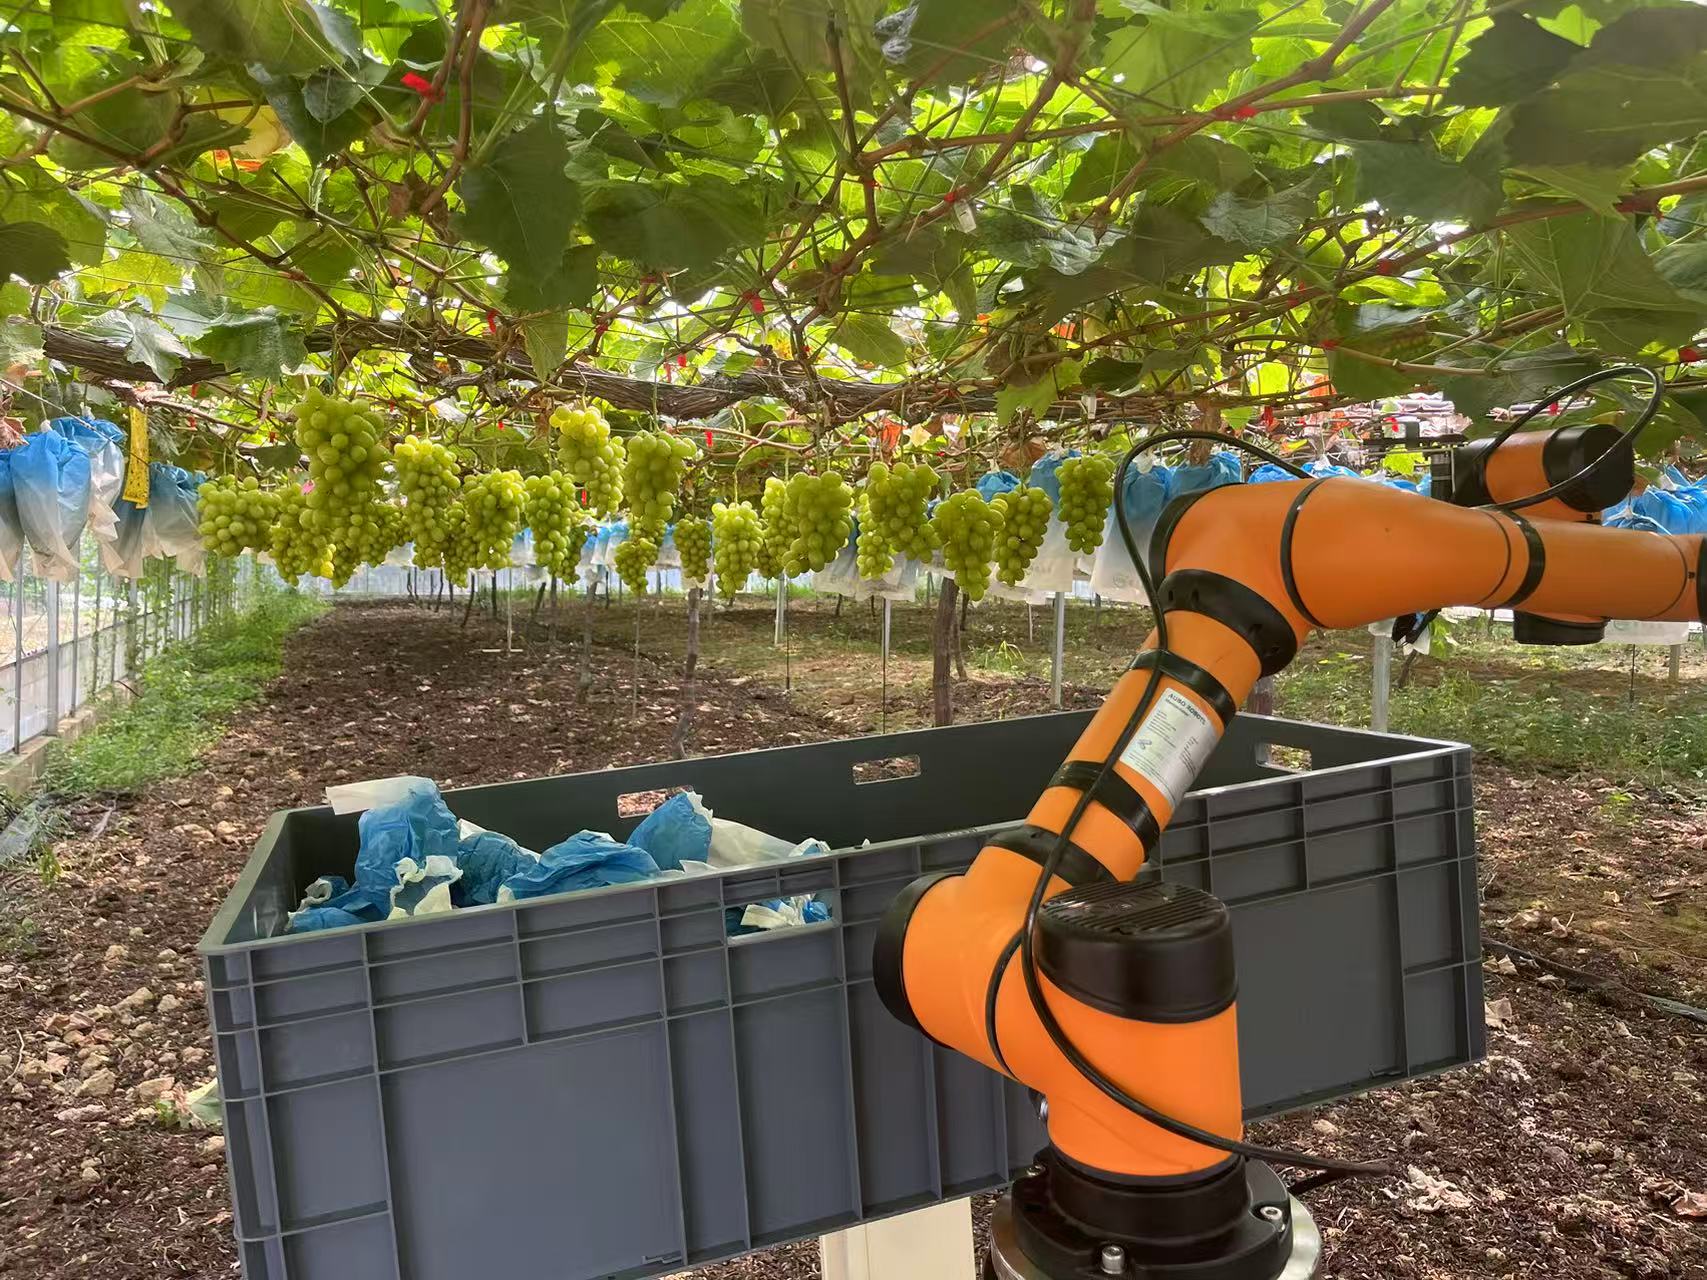
这台葡萄采摘机器人使用aubo-i5 6关节机械臂;控制部分分别分为决策和执行部分,决策系统使用了一台NVIDIA的jetson nano边缘计算机,控制部分则是一台PLC。
jetson nano边缘计算机运行了Ubuntu 18.04系统,运行ROS框架和YOLOv5,完成葡萄的识别和机械臂的动作、采摘次序规划。
PLC则负责底盘驱动(脉冲+方向)、圆盘刀末端开启/关闭、云台升降等。
相机我们采用的是Intel realsense D435。
采用YOLOv5识别完成以后的坐标会被发送到规划程序完成次序规划,并发送到机械臂控制器执行。
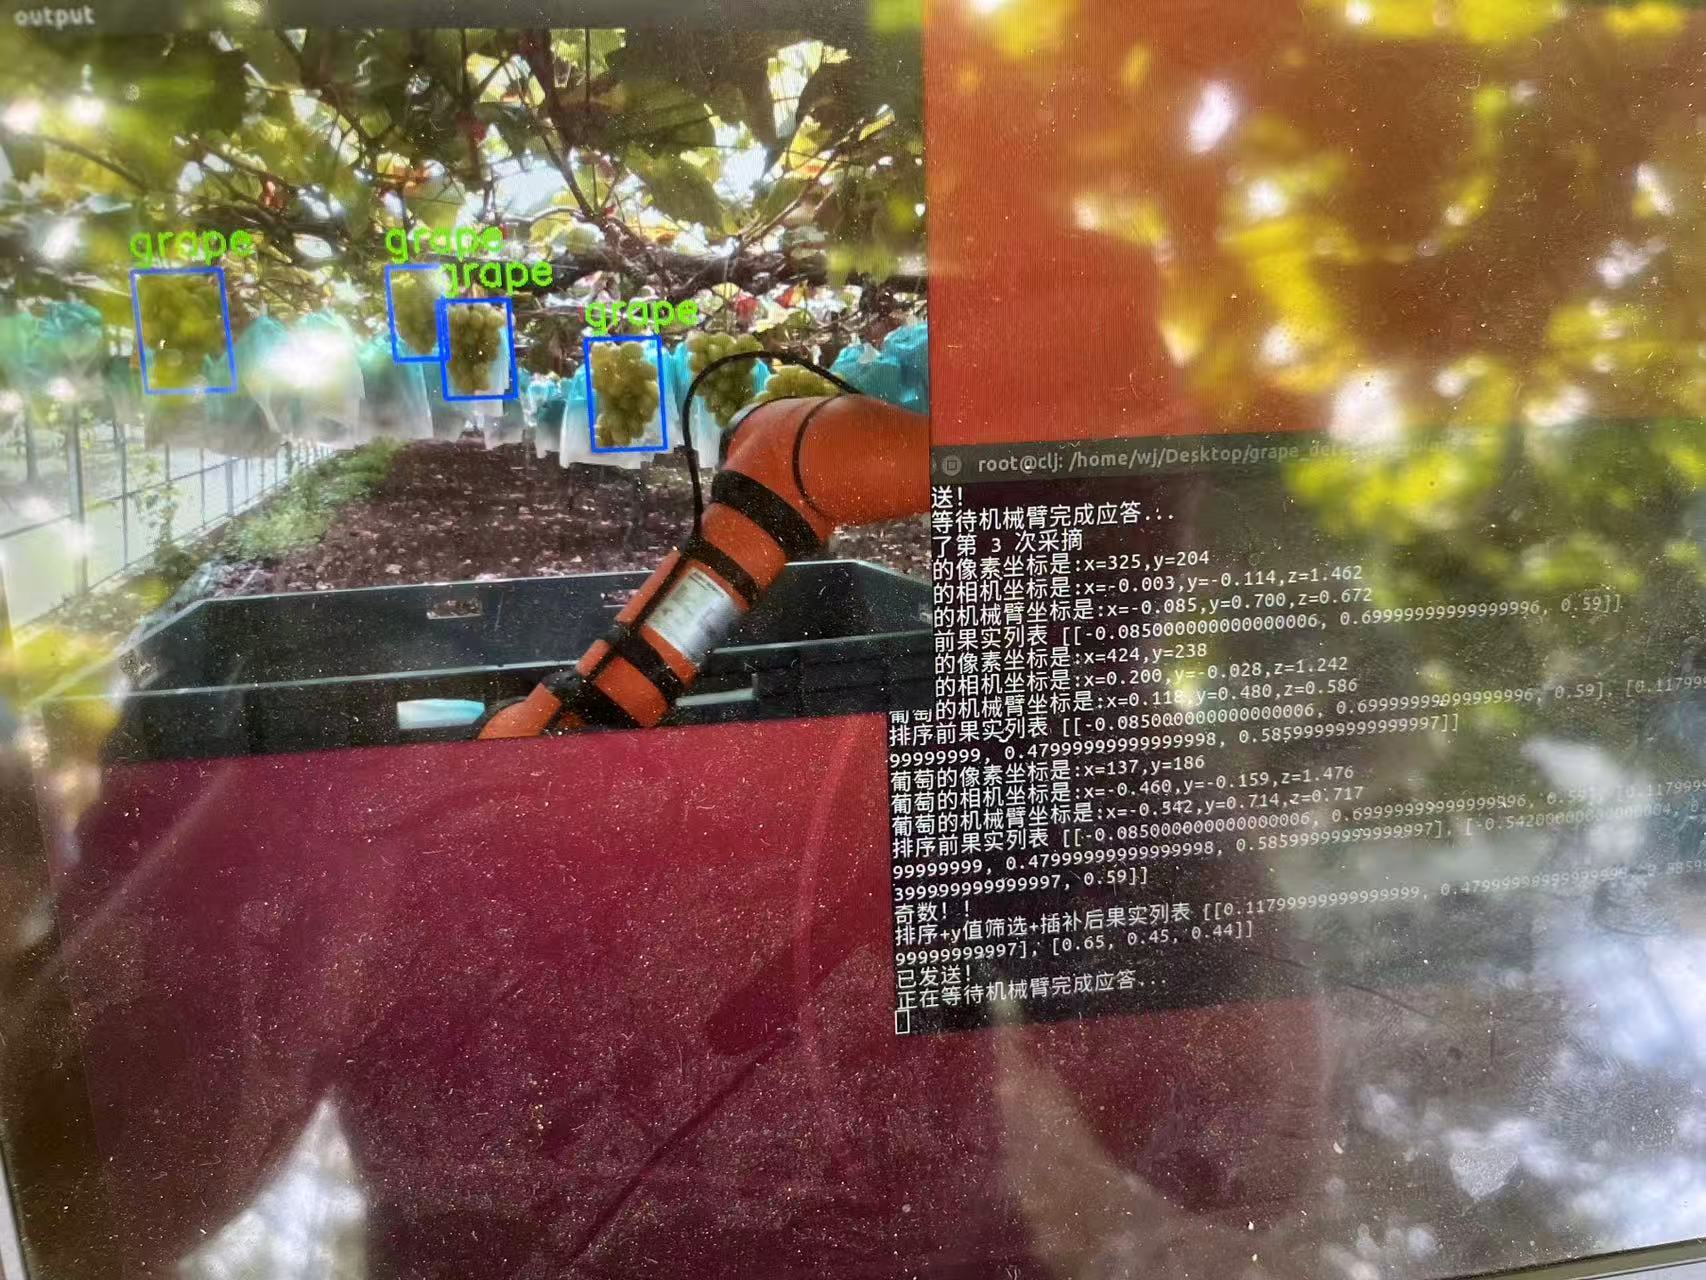
一次采摘结束以后,PLC会控制底盘前进。
这是田间的测试视频(点击播放)
苹果采摘机器人
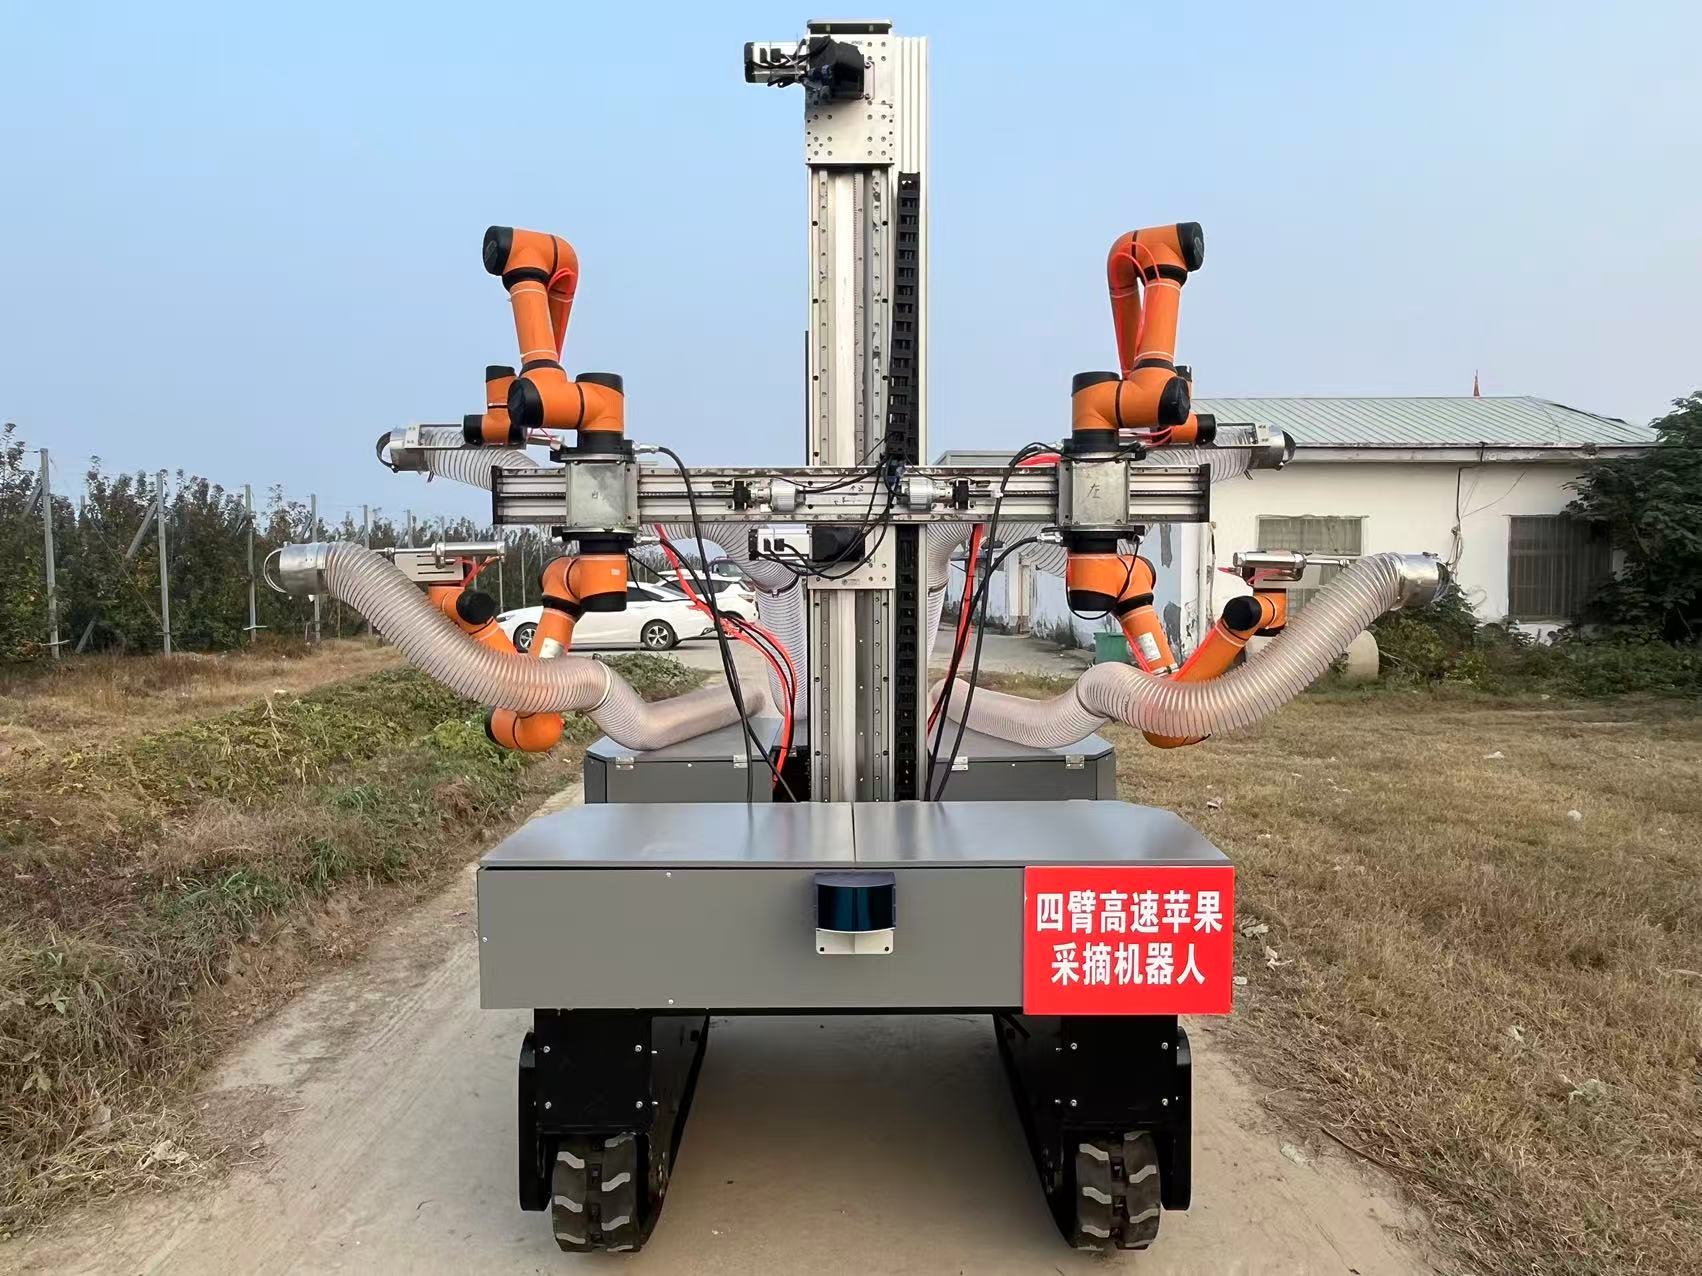
苹果采摘机器人可有4条机械臂,由X-Y浮动模组带动,可以上升以适应高3米的果树,可以更加深入冠层进行采摘。
机器配了4个眼睛,安装在机械臂的基座附近,属于眼在手外工作方式。
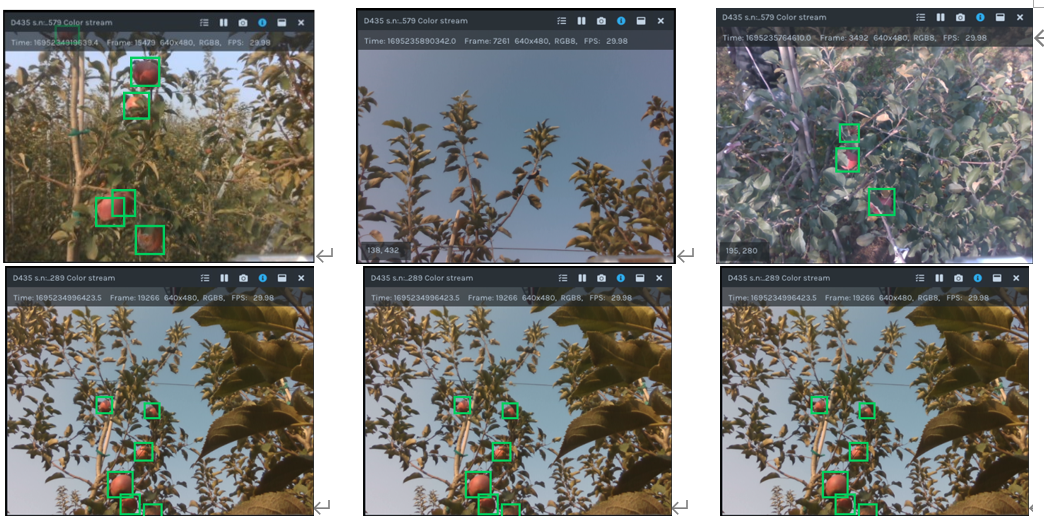
机器的田间作业视频:(点击播放)

文章评论